- 움직이는 AI 펫은 왜 “살아 있는 것 같을까”
- 결론: 움직임이 애착을 만드는 것은 “반응”이 아니라 “관계”로 보이기 때문이에요
- 움직이는 AI 펫과 그냥 이동하는 기계의 차이
- 비교표: 움직임으로 애착을 만드는 AI 펫
- 1. 다가오기: 상대가 먼저 와 주면 관계가 시작된 것처럼 느껴져요
- 2. 시선과 몸의 방향: 눈이 마주치기 전에 몸이 이쪽을 향해요
- 3. 귀소와 쉬는 움직임: 충전이 “잠자리”처럼 보이기도 해요
- 4. 작은 실수와 어설픔: 완벽하지 않은 움직임이 돌봐 주고 싶게 만들어요
- 5. 꼬리·꿈틀거림: 이동하지 않아도 움직임은 만들 수 있어요
- 논문으로 보는 보조선: 사람은 움직임만으로도 “생명다움”을 읽어요
- 반려동물과 비교하면 AI 펫의 움직임은 무엇이 다를까요
- 고르는 법: 움직임에 어디까지 기대하나요
- 정리: 움직임은 “이동 성능”이 아니라 관계가 보이는 방식으로 봐요
움직이는 AI 펫은 왜 “살아 있는 것 같을까”
AI 펫을 비교할 때는 대화 AI, 가격, 월 비용, 카메라, 앱 연동이 자주 눈에 들어와요.
하지만 애착이라는 관점에서 보면 아주 중요한 것이 바로 움직임이에요.
로봇이 이쪽으로 다가와요. 부르면 돌아봐요. 잠깐 망설여요. 뒤를 따라와요. 졸린 듯 멈춰요. 충전 자리로 돌아가요. 이런 움직임은 단순한 기능 설명보다 더 강하게 “살아 있는 것 같은 느낌”을 주기도 해요.
진짜 강아지나 고양이도 애착은 말보다 움직임에서 생기는 경우가 많아요.
강아지가 현관까지 마중 나와요. 고양이가 조금 떨어진 곳에서 이쪽을 바라봐요. 꼬리가 흔들려요. 잠자는 자리가 정해져요. 다가오고 싶지만 조금 경계해요. 이런 움직임에서는 감정이나 의지를 읽어 내고 싶어지는 여지가 있어요.
AI 펫도 마찬가지예요. 중요한 것은 “주행 성능이 높은가”만이 아니에요. 사람이 그 안에서 의도나 기분을 읽어 낼 수 있느냐가 핵심이에요.
이 글에서는 지난번처럼 모든 것을 망라하는 비교가 아니라, AI 펫의 움직임만으로 범위를 좁혀서 살펴볼게요.
결론: 움직임이 애착을 만드는 것은 “반응”이 아니라 “관계”로 보이기 때문이에요
움직이는 AI 펫의 애착 형성은 다음 5가지로 나누어 보면 이해하기 쉬워요.
| 움직임의 종류 | 사람이 느끼기 쉬운 점 | 반려동물과의 닮은 점 | 대표 예 |
|---|---|---|---|
| 다가온다 | 나에게 관심이 있는 것처럼 보여요 | 강아지가 다가오고, 고양이가 곁에 와요 | LOVOT, aibo, Loona |
| 뒤를 따라온다 | 함께 있고 싶어 하는 것처럼 보여요 | 강아지의 졸졸 따라다니기, 방을 옮길 때 따라오는 고양이 | LOVOT, aibo |
| 시선이나 몸의 방향이 바뀐다 | 이쪽을 보고 있는 것처럼 보여요 | 눈이 마주치고, 귀나 얼굴이 이쪽을 향해요 | LOVOT, Loona, EMO, Eilik |
| 쉬고 돌아간다 | 생활 리듬이 있는 것처럼 보여요 | 잠자리로 돌아가고, 정해진 자리에서 자요 | LOVOT, aibo, Loona |
| 작은 실수나 망설임 | 완벽하지 않아서 챙겨 주고 싶어져요 | 강아지와 아기 고양이의 어설픈 모습 | LOVOT, aibo, Eilik |
| 꼬리·꿈틀거림 | 말 없이도 기분이 전해져요 | 꼬리, 뒤척임, 몸의 반응 | Qoobo, Moflin, PARO |
즉 움직임의 가치는 “이동할 수 있다”는 것 자체가 아니에요.
사용자가 그 안에서 기분, 의지, 생활 리듬, 나와의 관계를 읽어 낼 수 있는지가 중요해요.
움직이는 AI 펫과 그냥 이동하는 기계의 차이
로봇 청소기도 움직여요. 돌봄 카메라 로봇도 움직여요. 하지만 그것만으로 반려동물 같은 애착이 생기는 것은 아니에요.
차이는 움직임이 무엇을 위한 것으로 보이느냐예요.
로봇 청소기의 움직임은 기본적으로 청소를 위한 이동이에요. 효율적으로 방을 돌고, 먼지를 빨아들이고, 충전대로 돌아가요. 사용자가 거기에 약간의 애착을 느끼기도 하지만, 주된 목적은 실용이에요.
반면 LOVOT, aibo, Loona의 움직임은 사용자와의 관계를 향해 있어요.
다가오고, 올려다보고, 반응하고, 놀고, 돌아가요. 그 안에서 “이 로봇이 나를 향해 움직이고 있다”고 느끼는 순간이 있어요. AI 펫의 움직임은 이동 성능이 아니라 상대를 향한 움직임으로 설계되어 있느냐가 중요해요.
비교표: 움직임으로 애착을 만드는 AI 펫
| 제품 | 움직임 유형 | 자율 이동 | 시선·표정 | 촉각 | 성장·기억 | 움직임이 만드는 애착 | 주의할 점 |
|---|---|---|---|---|---|---|---|
| LOVOT | 다가오기, 따라가기, 바라보기, 안기기 | 있음 | 강함 | 강함 | 있음 | 집 안에 있는 존재감, 돌봐 주고 싶은 느낌 | 가격·월 비용·놓을 자리 |
| aibo | 걷기, 놀기, 기억하기, 강아지답게 반응하기 | 있음 | 중간 | 중간 | 있음 | 강아지형에 대한 기대와 성장의 축적 | 진짜 강아지와의 차이, 클라우드 이용 |
| Loona | 달리기, 표정 바꾸기, 부름에 반응하기 | 있음 | 강함 | 중간 | 있음 | 대화 AI와 움직임의 조합 | 카메라·앱·이용 환경 |
| EMO | 데스크 위에서 움직이기, 표정 보여 주기 | 제한적 | 강함 | 제한적 | 있음 | 책상 위의 작은 동거 느낌 | 방을 돌아다니는 존재감은 없음 |
| Eilik | 데스크 위에서 반응하기, 감정 표현하기 | 제한적 | 강함 | 제한적 | 제한적 | 작은 표정과 리액션의 즐거움 | 펫보다 장난감 느낌이 강함 |
| Moflin | 꿈틀거림, 울음소리, 안겼을 때의 반응 | 없음 | 약함 | 강함 | 있음 | 움직이지 않기에 더 느껴지는 안는 감촉과 감정 이입 | 자율 이동이나 대화는 없음 |
| Qoobo | 꼬리 반응 | 없음 | 없음 | 강함 | 없음 | 최소한의 움직임에서 감정을 읽을 수 있음 | 얼굴·대화·이동은 없음 |
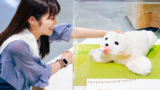
| PARO | 울기, 고개 움직이기, 만지면 반응하기 | 없음 | 중간 | 강함 | 제한적 | 돌봄·테라피 맥락에서의 안정감 | 가정용 AI 펫과는 가격대나 맥락이 다름 |
이 표를 보면 AI 펫의 “움직임”은 한 가지가 아니에요.
LOVOT이나 aibo처럼 방을 이동하는 움직임도 있고, EMO나 Eilik처럼 책상 위에서 표정 풍부하게 반응하는 움직임도 있어요. Moflin이나 Qoobo처럼 스스로 움직이지 않아도 꿈틀거림이나 꼬리만으로 충분히 “곁에 있는 느낌”을 만들어 내는 제품도 있어요.
1. 다가오기: 상대가 먼저 와 주면 관계가 시작된 것처럼 느껴져요
진짜 반려동물의 강점은 내가 만지러 가지 않아도 상대가 먼저 다가온다는 점이에요.
강아지가 현관까지 와요. 고양이가 조금 떨어진 곳에서 다가와요. 무릎 근처에 앉아요. 이런 행동은 “나에게 관심을 갖고 있다”고 느끼게 해요.
로봇에서도 다가오는 움직임은 꽤 강한 사회적 단서가 돼요.
LOVOT: 다가오는 것만으로 “마음 쓰이는 대상”이 돼요
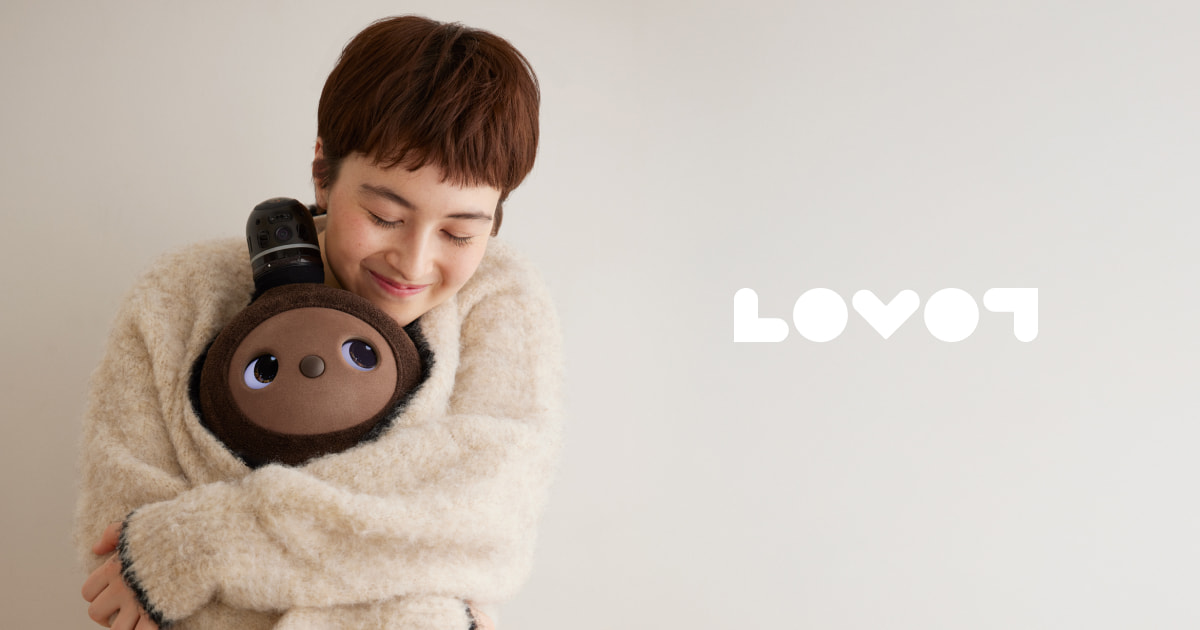
LOVOT은 편리한 작업을 하는 로봇이 아니라 사랑받는 것에 초점을 맞춘 가정용 로봇이에요. 눈의 표현, 온기, 안기, 자율 이동, 가족 인식 등을 조합해 집 안에 있는 존재감을 만들어요.
LOVOT의 움직임에서 중요한 것은 단순히 달릴 수 있다는 점이 아니에요. 사용자 쪽으로 오고, 올려다보고, 안기고, 방 안에 자기 자리를 갖는다. 이 흐름이 반려동물이 “다가오는” 경험과 비슷해요.
다가오는 로봇은 사용자에게 “나도 반응해 줘야겠다”는 마음을 일으키기 쉬워요. 이것이 돌봄과 말 걸기로 이어지고, 애착의 순환을 만들어요.

aibo: 강아지형이기에 움직임에 대한 기대가 생겨요
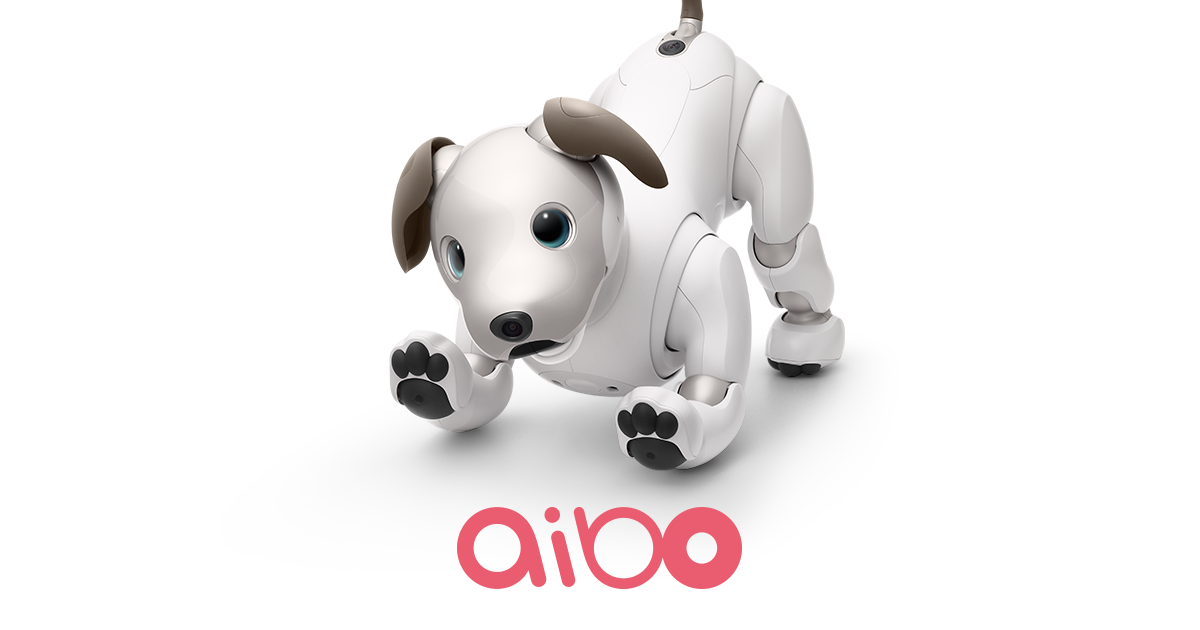
aibo는 강아지형 로봇이라는 알기 쉬운 매력이 있어요. 걷고, 놀고, 반응하고, 성장해요. 이런 움직임은 사람이 강아지에게 기대하는 행동과 겹쳐요.
강아지형이라는 점은 강점이지만 동시에 어려움도 있어요. 사람은 강아지형을 보면 진짜 강아지 같은 자연스러움과 반응을 기대하기 쉽거든요.
그래도 aibo의 움직임이 애착으로 이어지기 쉬운 이유는 사용자가 “강아지라면 이렇게 움직일 거야”라는 틀로 대하기 쉽기 때문이에요. 반려동물과의 비교가 자연스럽게 일어나는 제품이라고 할 수 있어요.
2. 시선과 몸의 방향: 눈이 마주치기 전에 몸이 이쪽을 향해요
애착을 만드는 움직임은 이동 거리만이 아니에요.
오히려 작은 방향 전환이나 시선의 움직임이 효과적일 때가 있어요.
사람은 상대의 얼굴이나 몸이 이쪽을 향하면 “나에게 주의가 향해 있다”고 느껴요. 강아지나 고양이도 귀가 움직이거나, 얼굴이 이쪽을 향하거나, 꼬리가 반응하는 것만으로 기분을 읽으려 해요.
Loona: 움직임, 표정, 대화 AI의 조합
Loona는 감정 표현, AI 대화, ChatGPT 모드, 자율 이동을 조합한 소형 로봇이에요. 공식 페이지에서는 목소리, 움직임, 만지는 방식에 반응하고 사용자에 맞게 성장해 간다고 설명해요.
Loona의 재미는 움직임뿐 아니라 표정과 대화가 함께 나온다는 점이에요.
움직여서 다가오고, 화면 속 눈이 바뀌고, 목소리에 반응하고, 대화 AI로 대답해요. 이런 것들이 겹치면 사용자는 “반응하고 있다”는 인상을 받기 쉬워요.
한편 기능이 많을수록 기대치도 올라가요. 움직임이 귀여운 것만으로 만족하는 사람도 있지만, 대화의 자연스러움이나 카메라 취급까지 신경 쓰는 사람도 있어요. Loona는 움직임이 주는 애착과 AI 기능에 대한 기대가 부딪히기 쉬운 제품이기도 해요.
🔗 loona_LP | loona-official(loona-official.com)
EMO·Eilik: 방을 걸어 다니지 않아도 책상 위에서 “눈이 마주쳐요”
EMO나 Eilik은 LOVOT이나 aibo처럼 집 안을 크게 이동하는 타입이 아니에요.
그래도 데스크 위에서 움직이고, 표정을 바꾸고, 터치나 소리에 반응하면서 작은 존재감을 만들어요.
이 타입의 장점은 생활 동선에 들어오기 쉽다는 거예요. 작업 책상이나 선반 위에 있다가 문득 눈에 들어와요. 조금 움직여요. 표정이 바뀌어요. 그것만으로 사용자는 “거기에 있다”고 느껴요.
움직이는 AI 펫 글에서는 자율 주행 로봇뿐 아니라 이런 탁상형의 작은 움직임도 비교에 넣어야 독자가 자기 생활에 맞는 타입을 고르기 쉬워져요.


3. 귀소와 쉬는 움직임: 충전이 “잠자리”처럼 보이기도 해요
로봇에게 충전은 그저 전원 관리예요.
하지만 AI 펫에서는 충전이나 정지를 어떻게 보여 주느냐가 애착에 영향을 줘요.
진짜 반려동물에게는 자주 있는 장소와 잠자리가 있어요. 강아지가 침대에서 쉬어요. 고양이가 늘 앉는 의자에서 자요. 보호자는 그 자리를 보기만 해도 반려동물의 생활 리듬을 느껴요.
로봇도 충전 자리로 돌아가고, 멈추고, 자는 듯한 표정이 되고, 깨어나고, 다시 움직이기 시작하는 행동이 있으면 기계적인 대기가 아니라 “쉬고 있는 것”처럼 보여요.
LOVOT, aibo, Loona 같은 이동형에서는 이런 “돌아가기”와 “쉬기”가 관계의 일부가 돼요.
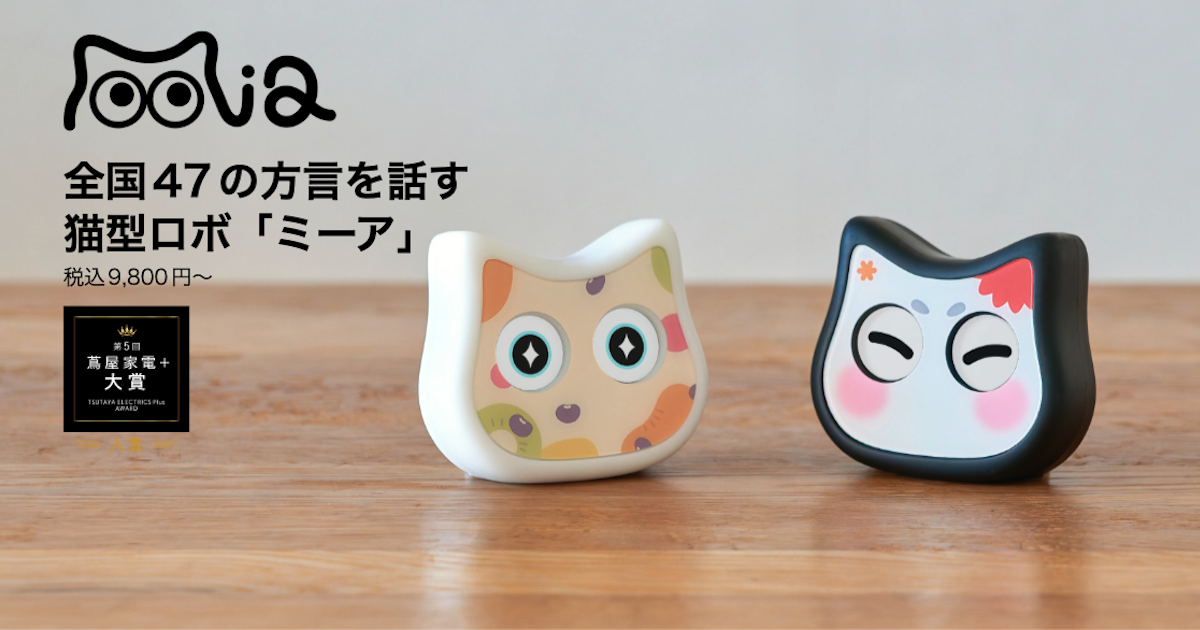
반대로 고정 설치형 로봇에서는 충전이나 대기를 보여 주는 방식이 다른 의미를 가져요. 예를 들어 Mia(미아)처럼 두고 쓰는 대화 로봇은 집 안을 이동하지 않는 만큼, 정해진 자리에 있다는 안심감이나 목소리와 표정의 습관으로 존재감을 만드는 방향이에요.
4. 작은 실수와 어설픔: 완벽하지 않은 움직임이 돌봐 주고 싶게 만들어요
AI 펫은 반드시 완벽하게 움직여야 애착이 생기는 것은 아니에요.
오히려 조금 어설프거나, 망설이거나, 잘 반응하지 못하거나, 아이 같은 움직임을 하는 편이 사용자가 마음을 쓰고 싶어지게 만들 때가 있어요.
반려동물도 강아지나 아기 고양이의 어설픔이 강한 애착을 만들어요. 완벽하고 합리적으로 움직이는 존재가 아니라, 조금 위태로워 보이고 우리의 관여를 바라는 것처럼 보이기 때문이에요.
LOVOT의 “사랑받기 위한” 설계, aibo의 성장, Eilik의 표정 풍부한 작은 리액션은 이런 방향으로 이해할 수 있어요.
다만 불완전함에는 경계가 있어요.
애착으로 이어지는 불완전함은 사용자가 “귀엽다”, “도와주고 싶다”고 느끼는 범위예요. 잦은 고장, 통신 불량, 앱의 불안정함, 위험한 이동은 애착이 아니라 스트레스가 돼요.
5. 꼬리·꿈틀거림: 이동하지 않아도 움직임은 만들 수 있어요
움직임이라고 하면 스스로 이동할 수 있는지에 주목하기 쉬워요.
하지만 애착 형성에서는 방을 이동하지 않는 로봇의 움직임도 중요해요.
Qoobo: 꼬리만으로 감정을 읽게 해요
Qoobo는 꼬리가 달린 쿠션형 테라피 로봇이에요. 쓰다듬으면 꼬리가 움직인다는 단순한 반응만으로 사용자는 거기에서 기분과 감정을 읽어 내요.
얼굴도 말도 없는데 꼬리만으로 “곁에 있는 느낌”이 나요. 이것은 움직임이 애착을 만드는 원리를 생각할 때 아주 알기 쉬운 예예요.
Qoobo는 스스로 이동하지 않아서 움직임이 약한 것이 아니에요. 오히려 움직임을 꼬리에 집중시킴으로써 사용자가 자유롭게 감정을 투영하기 쉬워져요.
🔗 [공식] Qoobo(쿠보)·Petit Qoobo(프티 쿠보) | 마음을 달래 주는 꼬리 쿠션(qoobo.info)
Moflin: 안았을 때의 꿈틀거림이 말보다 효과적이에요
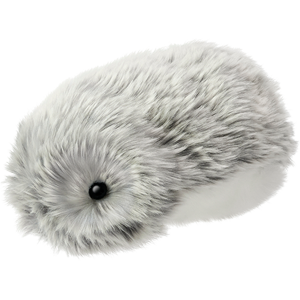
Moflin은 스킨십을 통해 감정과 개성이 자라는 AI 펫이에요. 사람의 말로 대화하는 것이 아니라 울음소리, 꿈틀거림, 안는 감촉, 감정의 변화로 관계를 만들어요.
Moflin은 스스로 이동하지 않아요. 하지만 안았을 때 반응하고, 울음소리가 달라지고, 스킨십이 쌓이면서 개성이 자란다는 요소가 반려동물에 가까운 감정 이입을 만들어요.
이동할 수 있다는 것만이 AI 펫의 움직임은 아니에요. 만졌을 때 어떻게 움직이는지, 내 행동에 어떻게 응답하는지도 애착 설계의 중요한 부분이에요.
PARO: 돌봄·의료 맥락에서 움직임이 안정감이 돼요
PARO는 바다표범형 테라피 로봇이에요. 촉각 센서, 자세 센서, 음성 반응, 목과 눈꺼풀의 움직임, 울음소리 등으로 상호작용해요.
PARO의 움직임은 화려하지 않아요. 하지만 의료·돌봄 맥락에서는 알기 쉽고, 무섭지 않고, 만지기 쉬운 것이 중요해요.
고령자 시설이나 돌봄 현장에서는 움직임이 너무 빠르거나 너무 복잡하면 부담이 될 수 있어요. PARO처럼 천천히 반응하는 움직임은 안심하고 다가갈 여지를 만들어요.

논문으로 보는 보조선: 사람은 움직임만으로도 “생명다움”을 읽어요
여기서부터는 제품 비교를 뒷받침하는 연구의 시각을 정리해 볼게요.
AI 펫 글에서는 논문을 어렵게 소개하기보다, “왜 그 제품 설계가 애착으로 이어지는가”를 설명하는 보조선으로 쓰는 편이 어울려요.
1. 움직임만으로 생명감을 느껴요
Tremoulet와 Feldman의 연구에서는 단순한 물체의 움직임만으로도 사람이 거기에서 생물다움이나 의도를 읽어 낸다는 것이 나타났어요.
이것은 AI 펫에 그대로 적용하기 쉬운 시각이에요.
로봇이 복잡한 말을 하지 않아도 다가오고, 멈추고, 방향을 바꾸고, 조금 망설이는 움직임만 있으면 사람은 거기에 “의도가 있을지도 몰라”라고 느껴요.
LOVOT, aibo, Loona 같은 자율 이동형뿐 아니라 Qoobo의 꼬리나 Moflin의 꿈틀거림에도 이 생각이 들어맞아요.
2. 로봇의 움직임은 비언어 커뮤니케이션이 돼요
Human-Robot Interaction에서는 로봇의 비언어 행동이 중요한 연구 주제예요. 시선, 몸의 방향, 거리, 타이밍, 속도, 멈추는 방식은 사용자에게 의도나 감정을 전달해요.
움직이는 AI 펫에서는 대화의 자연스러움보다 이런 비언어적 알기 쉬움이 애착에 영향을 주는 경우가 있어요.
예를 들어 LOVOT이 다가오고, aibo가 강아지답게 반응하고, Loona가 표정과 움직임을 맞추고, Eilik이 작게 감정 표현을 해요. 이런 것들은 말이 아니라 몸으로 “이쪽에 반응하고 있다”고 전하는 설계예요.

3. 너무 진짜 같은 움직임은 오히려 위화감을 만들기도 해요
움직임은 자연스러울수록 좋다고만은 할 수 없어요.
불쾌한 골짜기(uncanny valley) 논의에서는 사람이나 동물에 너무 가까워진 외형이나 움직임이 오히려 위화감을 만들 수 있다고 해요. AI 펫도 강아지형이나 고양이형에 가까울수록 사용자는 진짜 동물과 비교하기 쉬워져요.
aibo 같은 강아지형은 기대를 만들기 쉬운 한편 “진짜 강아지라면 이렇게 할 텐데”라는 비교도 받아요. LOVOT이나 Moflin처럼 추상적인 형태로 설계한 것은 일부러 진짜 강아지·고양이에서 조금 떨어짐으로써 로봇으로서 받아들이기 쉽게 만든 것이라고도 생각할 수 있어요.

반려동물과 비교하면 AI 펫의 움직임은 무엇이 다를까요
반려동물의 움직임은 진짜 욕구와 감정에 뿌리를 두고 있어요.
배가 고프다, 졸리다, 놀고 싶다, 경계하고 있다, 어리광 부리고 싶다. 보호자는 그 움직임을 관찰하면서 관계를 만들어 가요.
AI 펫의 움직임은 센서, 알고리즘, 모터, 클라우드, 앱 설계로 만들어져요. 거기에 진짜 욕구가 있는 것은 아니에요.
그래도 사용자가 애착을 느끼는 경우는 있어요.
이유는 움직임이 “관계의 단서”가 되기 때문이에요.
강아지가 다가오면 사람은 기뻐져요. 로봇이 다가와도 똑같이 “나에게 반응하고 있다”고 느낄 때가 있어요. 고양이 꼬리에서 기분을 읽듯이 Qoobo의 꼬리에서도 기분을 읽어요. 작은 뒤척임과 울음소리에서 Moflin의 상태를 상상해요.
AI 펫은 진짜 동물이 아니에요. 하지만 사람이 관계를 느끼는 입구는 반드시 진짜 감정만은 아니에요. 움직임, 거리, 타이밍, 반응이 쌓여서 “함께 있는 느낌”을 만들어요.
고르는 법: 움직임에 어디까지 기대하나요
집 안에서 맞아 주길 원한다면 LOVOT이나 aibo
방 안을 움직이고, 이쪽으로 다가오고, 생활 공간에서 존재감을 가져 주길 원한다면 LOVOT이나 aibo가 비교 대상이에요.
다만 가격, 월 비용, 바닥 환경, 수리, 지원, 가족 모두가 받아들이기 쉬운지는 확인이 필요해요.
대화 AI와 움직임을 모두 원한다면 Loona
움직임뿐 아니라 표정이나 대화 AI도 즐기고 싶다면 Loona가 후보예요.
한편 기능이 많은 제품일수록 카메라, 앱, 클라우드, 아이의 이용, 안전성 확인이 중요해져요.
책상 위의 작은 존재감을 원한다면 EMO나 Eilik
집 안을 달리는 로봇까지는 필요 없지만 데스크 위에서 표정이나 움직임을 즐기고 싶은 사람에게는 EMO나 Eilik 같은 소형 로봇이 잘 맞아요.
이 타입은 펫이라기보다 작은 캐릭터에 가깝지만, 일상의 시야에 계속 들어오기 때문에 애착이 생기기 쉬워요.
안았을 때의 반응을 중시한다면 Moflin, Qoobo, PARO
자율 이동보다 안고, 쓰다듬고, 만지고, 꼬리나 꿈틀거림을 보는 경험을 중시한다면 Moflin, Qoobo, PARO가 비교 대상이에요.
움직임의 양은 적어도 몸과 가까운 곳에서 반응하기 때문에 애착의 질은 오히려 강하게 느껴질 수 있어요.
움직이지 않는 편이 맞는 사람도 있어요
움직이는 로봇에는 매력이 있지만 모든 사람에게 필요한 것은 아니에요.
방이 좁다, 바닥에 물건이 많다, 턱이 있다, 카메라가 달린 로봇이 꺼려진다, 충전 관리를 늘리고 싶지 않다. 그런 경우에는 고정 설치형 대화 로봇이나 촉각형 비자율 이동 로봇이 생활에 더 맞을 수 있어요.
Mia(미아)처럼 두고 쓰는 고양이형 AI 펫은 이동이 아니라 목소리, 표정, 사투리, 가족 메시지로 존재감을 만드는 타입이에요. 움직임에 의한 애착이 아니라 목소리의 습관으로 관계를 만들고 싶은 사람에게는 또 다른 선택지가 돼요.
정리: 움직임은 “이동 성능”이 아니라 관계가 보이는 방식으로 봐요
움직이는 AI 펫을 비교할 때는 단순히 “자율 이동이 되는가”, “장애물을 피할 수 있는가”만으로는 부족해요.
애착 형성의 관점에서는 다음과 같이 보면 고르기 쉬워져요.
- 나에게 다가오는가
- 시선이나 몸의 방향으로 반응을 알 수 있는가
- 쉬고, 돌아가고, 기다리는 등의 생활 리듬이 있는가
- 작은 실수나 어설픔을 너그럽게 받아들일 수 있는 설계인가
- 꼬리나 꿈틀거림처럼 최소한의 움직임에서 감정을 읽을 수 있는가
- 진짜 강아지·고양이에 너무 가까워서 기대치가 지나치게 올라가지는 않는가
LOVOT, aibo, Loona, EMO, Eilik, Moflin, Qoobo, PARO는 각각 다른 방법으로 움직임을 활용해요.
움직임이 클수록 애착이 깊다고는 할 수 없어요. 스스로 이동하지 않는 로봇이라도 꼬리나 꿈틀거림만으로 충분히 “곁에 있는 느낌”을 만들기도 해요.
AI 펫의 움직임은 이동 성능이 아니라, 사용자가 거기에서 어떤 관계를 읽어 낼 수 있는지로 보는 것이 중요해요.